
www.indo-industry.com
21
'26
Written on Modified on
Robot Humanoid Berkolaborasi dengan Mesin Perkakas CNC melalui AI Fisik
Mitsubishi Electric Corporation mengembangkan arsitektur permesinan pertama di industri yang memanfaatkan AI fisik (physical AI) agar robot humanoid dapat berkolaborasi langsung dengan mesin perkakas CNC.
www.mitsubishielectric.com
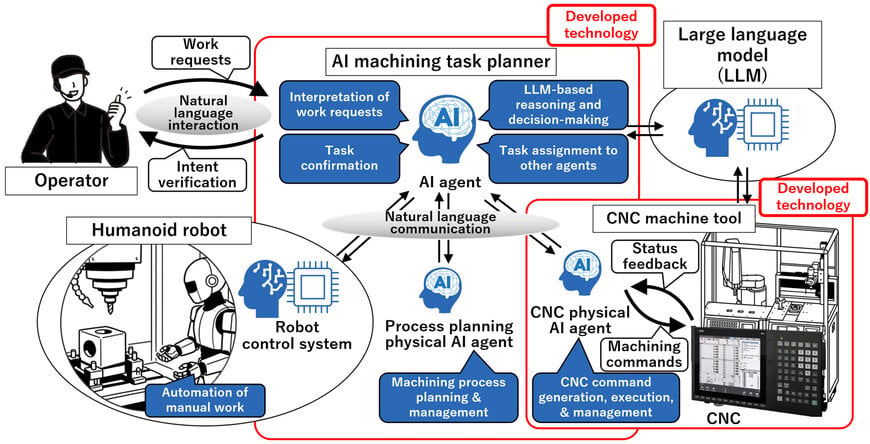
Kelangkaan tenaga kerja yang parah di sektor manufaktur telah memicu tingginya permintaan terhadap otomatisasi pemeliharaan mesin (machine tending) serta alur kerja penyetelan (setup) di lantai pabrik. Menggantikan intervensi manual operator—seperti memasang benda kerja mentah yang bentuknya tidak beraturan, membersihkan serpihan logam (gram) dari dalam kabin mesin, melakukan inspeksi pasca-proses, dan menangani gangguan operasional setempat—menggunakan robot industri artikulasi atau kartesian konvensional umumnya memerlukan investasi modal yang besar. Fasilitas produksi sering kali harus mendesain ulang seluruh lini, memasang dudukan pengumpan part khusus, memasang pagar pengaman khusus, dan merancang protokol komunikasi tersendiri untuk setiap antarmuka robot-ke-mesin. Untuk mengatasi kendala penerapan ini, diperlukan robot humanoid serbaguna yang mampu beroperasi di area kerja yang dirancang untuk manusia, dikendalikan oleh perencanaan tugas berbasis bahasa alami serta kecerdasan buatan fisik yang meniadakan kebutuhan pemrograman manual yang kaku.
Perencanaan Tugas Otonom dan Koordinasi Mesin-Robot
Mitsubishi Electric mengembangkan platform permesinan terpadu di mana robot humanoid serbaguna dan mesin perkakas Computer Numerical Control (CNC) dapat berkolaborasi secara mulus melalui AI fisik. Sistem ini memungkinkan manipulator humanoid bipedal (berkaki dua) atau bergerak (mobile) untuk mengambil alih tugas-tugas yang biasa dilakukan oleh operator mesin, termasuk persiapan awal benda kerja, pembersihan ruang perkakas di dalam mesin, pemindahan dan pengangkutan produk jadi, inspeksi visual, serta penanganan masalah teknis.
Arsitektur sistem ini mengintegrasikan tiga komponen fungsional:
1. Perencana tugas permesinan berbasis AI yang menerjemahkan instruksi kerja berbahasa alami dari operator, menyusun prosedur permesinan tahap demi tahap secara otomatis, serta menjadwalkan pembagian tugas antara mesin CNC dan robot humanoid.
2. Mesin perkakas CNC yang ditanamkan AI fisik, yang mampu bertukar data operasional dalam bahasa alami dan mengoordinasikan gerakan kinematik dengan robot secara waktu nyata (real-time).
3. Robot humanoid serbaguna yang mampu bernavigasi di ruang kerja manusia dan mengoperasikan peralatan kerja standar.
Perencana tugas serta sistem kecerdasan pada mesin CNC ditenagai oleh model AI fisik yang dikembangkan menggunakan rangkaian teknologi kecerdasan buatan milik Mitsubishi Electric, yaitu Maisart.
Operasi Tanpa Awak Tanpa Modifikasi Khusus (Retrofit)
Dengan memahami perintah kerja tingkat tinggi dalam bahasa alami, alur kerja AI fisik secara otomatis menghasilkan skrip eksekusi yang terkoordinasi bagi robot maupun pengontrol mesin. Pendekatan ini menghilangkan kebutuhan konvensional untuk menulis handshake PLC khusus, menyediakan jalur I/O digital tersendiri, atau memprogram jalur pergerakan robot yang kaku untuk setiap sel kerja.
Robot humanoid dapat beroperasi tepat di depan kabin mesin standar tanpa memerlukan perombakan tata letak pabrik yang mahal ataupun sistem pengumpan periferal khusus. Dengan mengganti keterlibatan manual lewat tending robotik otonom multifungsi, platform ini menjadi landasan bagi operasional pabrik tanpa awak dan shift permesinan tanpa lampu (lights-out machining).
Konteks Tambahan
Bagian ini memaparkan spesifikasi teknis dan perbandingan kompetitif yang tidak dicantumkan dalam pengumuman produk awal.
Di lingkungan permesinan industri, otomatisasi penanganan mesin (machine tending) secara tradisional mengacu pada standar keselamatan robot industri ISO 10218 dan kerangka kerja komunikasi data terbuka MTConnect / OPC UA (khususnya OPC 40501-1 untuk Mesin Perkakas). Sel otomatisasi konvensional bertumpu pada lengan artikulasi enam sumbu stasioner atau gantry kartesian atas yang dilengkapi penjepit pneumatik, yang membutuhkan pin penahan mekanis kaku, unit pembuka pintu hidrolik, dan koneksi fieldbus deterministik (seperti CC-Link IE TSN atau Profinet) guna menyelaraskan pembukaan pintu dengan instruksi mulai siklus kerja. Peralihan ke platform humanoid yang memanfaatkan model dasar Vision-Language-Action (VLA) memungkinkan robot mengenali pegangan perlengkapan (fixture) yang belum dimodelkan, menentukan posisi rahang pencekam melalui awan titik (point cloud) spasial RGB-D, serta menjalankan tugas dua tangan (seperti menyemprotkan angin bertekanan sembari memutar meja indeks) dengan fleksibilitas gerak menyerupai manusia.
Dalam ranah otomatisasi manufaktur berbasis humanoid yang sedang berkembang, platform AI fisik berbasis Maisart dari Mitsubishi Electric bersaing secara konseptual dengan sistem dari Boston Dynamics (Atlas di lini otomotif), Figure AI (Figure 02 yang diuji coba di BMW), dan Tesla (Optimus untuk pengantaran suku cadang). Sementara para pengembang humanoid umumnya berfokus pada pengambilan komponen di wadah (bin-picking) logistik dan pemindahan lembaran logam, pengintegrasian tumpukan (stack) AI fisik langsung ke dalam kernel numerik internal CNC (seperti pengontrol Mitsubishi seri M800/M80) menghasilkan telemetri dua arah. Sambungan langsung ini memungkinkan mesin menginformasikan beban spindel internal, sisa masa pakai pahat potong, atau kode alarm spesifik kepada robot, sehingga humanoid dapat mengganti sisipan potong (cutting insert) yang aus atau membersihkan gulungan tatal/serpihan logam secara mandiri tanpa memerlukan campur tangan sistem komputer pengawas eksternal.
Diedit oleh Romila DSilva, Editor Induportals, dengan bantuan AI.
www.mitsubishielectric.com
